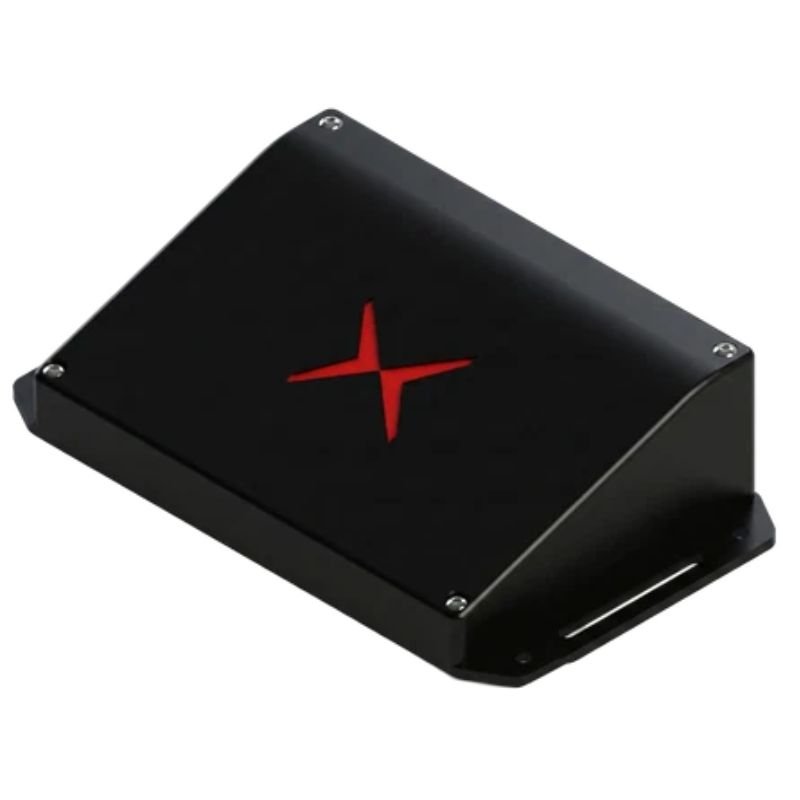
Fixposition Vision-RTK 2 Positioning Sensor
The Fixposition Vision-RTK 2 combines satellite positioning, visual odometry, and inertial sensing to deliver global position, orientation, and velocity. Its xFusion sensor fusion technology supports autonomous platforms moving between open-sky and GNSS-degraded environments.
Positioning Beyond Satellite Coverage
Visual-inertial odometry helps constrain drift when satellite signals are obstructed. Optional wheel-speed input adds motion information to the fusion engine. Positioning output can continue through GNSS interruptions, with accuracy depending on the environment and installation.
Technical Overview
| Feature |
Specification |
| GNSS Receivers |
Two multi-band RTK GNSS receivers |
| Satellite Systems |
GPS, GLONASS, Galileo, BeiDou, and QZSS |
| Integrated Camera |
Monochrome global-shutter camera for visual odometry |
| Inertial Sensors |
Three-axis gyroscope and three-axis accelerometer |
| Fusion Output |
Global position, orientation, and velocity with associated covariances |
| Integration Support |
Open-source ROS 1 and ROS 2 drivers |
Applications
Suitable applications include agricultural robots, autonomous lawnmowers, delivery robots, cleaning platforms, and autonomous shuttles.
Installation and RTK Corrections
Plan for rigid mounting, an unobstructed camera view, suitable lighting, and an RTK correction source. Confirm antenna requirements, accessories, and correction-service subscriptions for your selected package.
Explore Vision-RTK 2 at RoboLearn
Contact robolearn.store for product inquiries, package options, pricing, and availability.
Reviews
There are no reviews yet.